Sistem Kontrol Industri
Studi kasus
Pneumatic control room

Dari panel terpusat
ke stasiun penjepit
otomatis

Studi kasus sistem penjepit benda kerja pada lini perakitan komponen kendaraan.
Kelompok 6Sistem Kontrol Industri · Kelas B
01Muhammad Rizki W. Umasugi202311250
02Fadhil Muhammad Zees202411101
03Asmiranda202411102
04Daniel Fahreza202411103
05Uminyya Zaskia Putri Rusna202411105
06Naufal Raihan Saputra202411106
Dosen pengampuBayu Aji Soedibyo, S.T., M.T., M.B.A.
Lini perakitan mobil dengan pekerja dan fixture penjepit Lini perakitan
Bodi kendaraan di lini perakitan. Fixture menjepit benda kerja agar posisi tidak bergeser saat komponen dipasang.

Sumber gambar: "Hyundai car assembly line", Wikimedia Commons, lisensi CC BY 2.5. commons.wikimedia.org/wiki/File:Hyundai_car_assembly_line.jpg

1960-an
transmitter pneumatik, kontrol terpusat
6 bar
tekanan kerja jaringan udara tekan
3-15 psi
standar sinyal instrumen pneumatik
PL d
target performa level interlock
Kelompok 6 · Sistem Kontrol Industri · Teknik Elektro ITPLN01 / 13
Sistem Kontrol Industri
Alur presentasi
Agenda

Yang akan dibahas

Bagian 1

Konsep

  • Latar sejarah ruang kontrol pneumatik
  • Arsitektur terpusat dan rantai sinyal
  • Rangkaian pneumatik: simbol dan alur
Bagian 2

Studi kasus

  • Siklus kerja stasiun penjepit
  • Interlock dua tangan dan sensor posisi
  • Justifikasi, kegagalan, kesimpulan

Empat slide bisa dicoba langsung: demonstrasi siklus, uji interlock dua tangan, penyusun urutan, dan navigasi dari cover.

Nama / NIM02 / 13
Sistem Kontrol Industri
01 · Latar belakang
Sejarah singkat

Kenapa kontrolnya dipusatkan

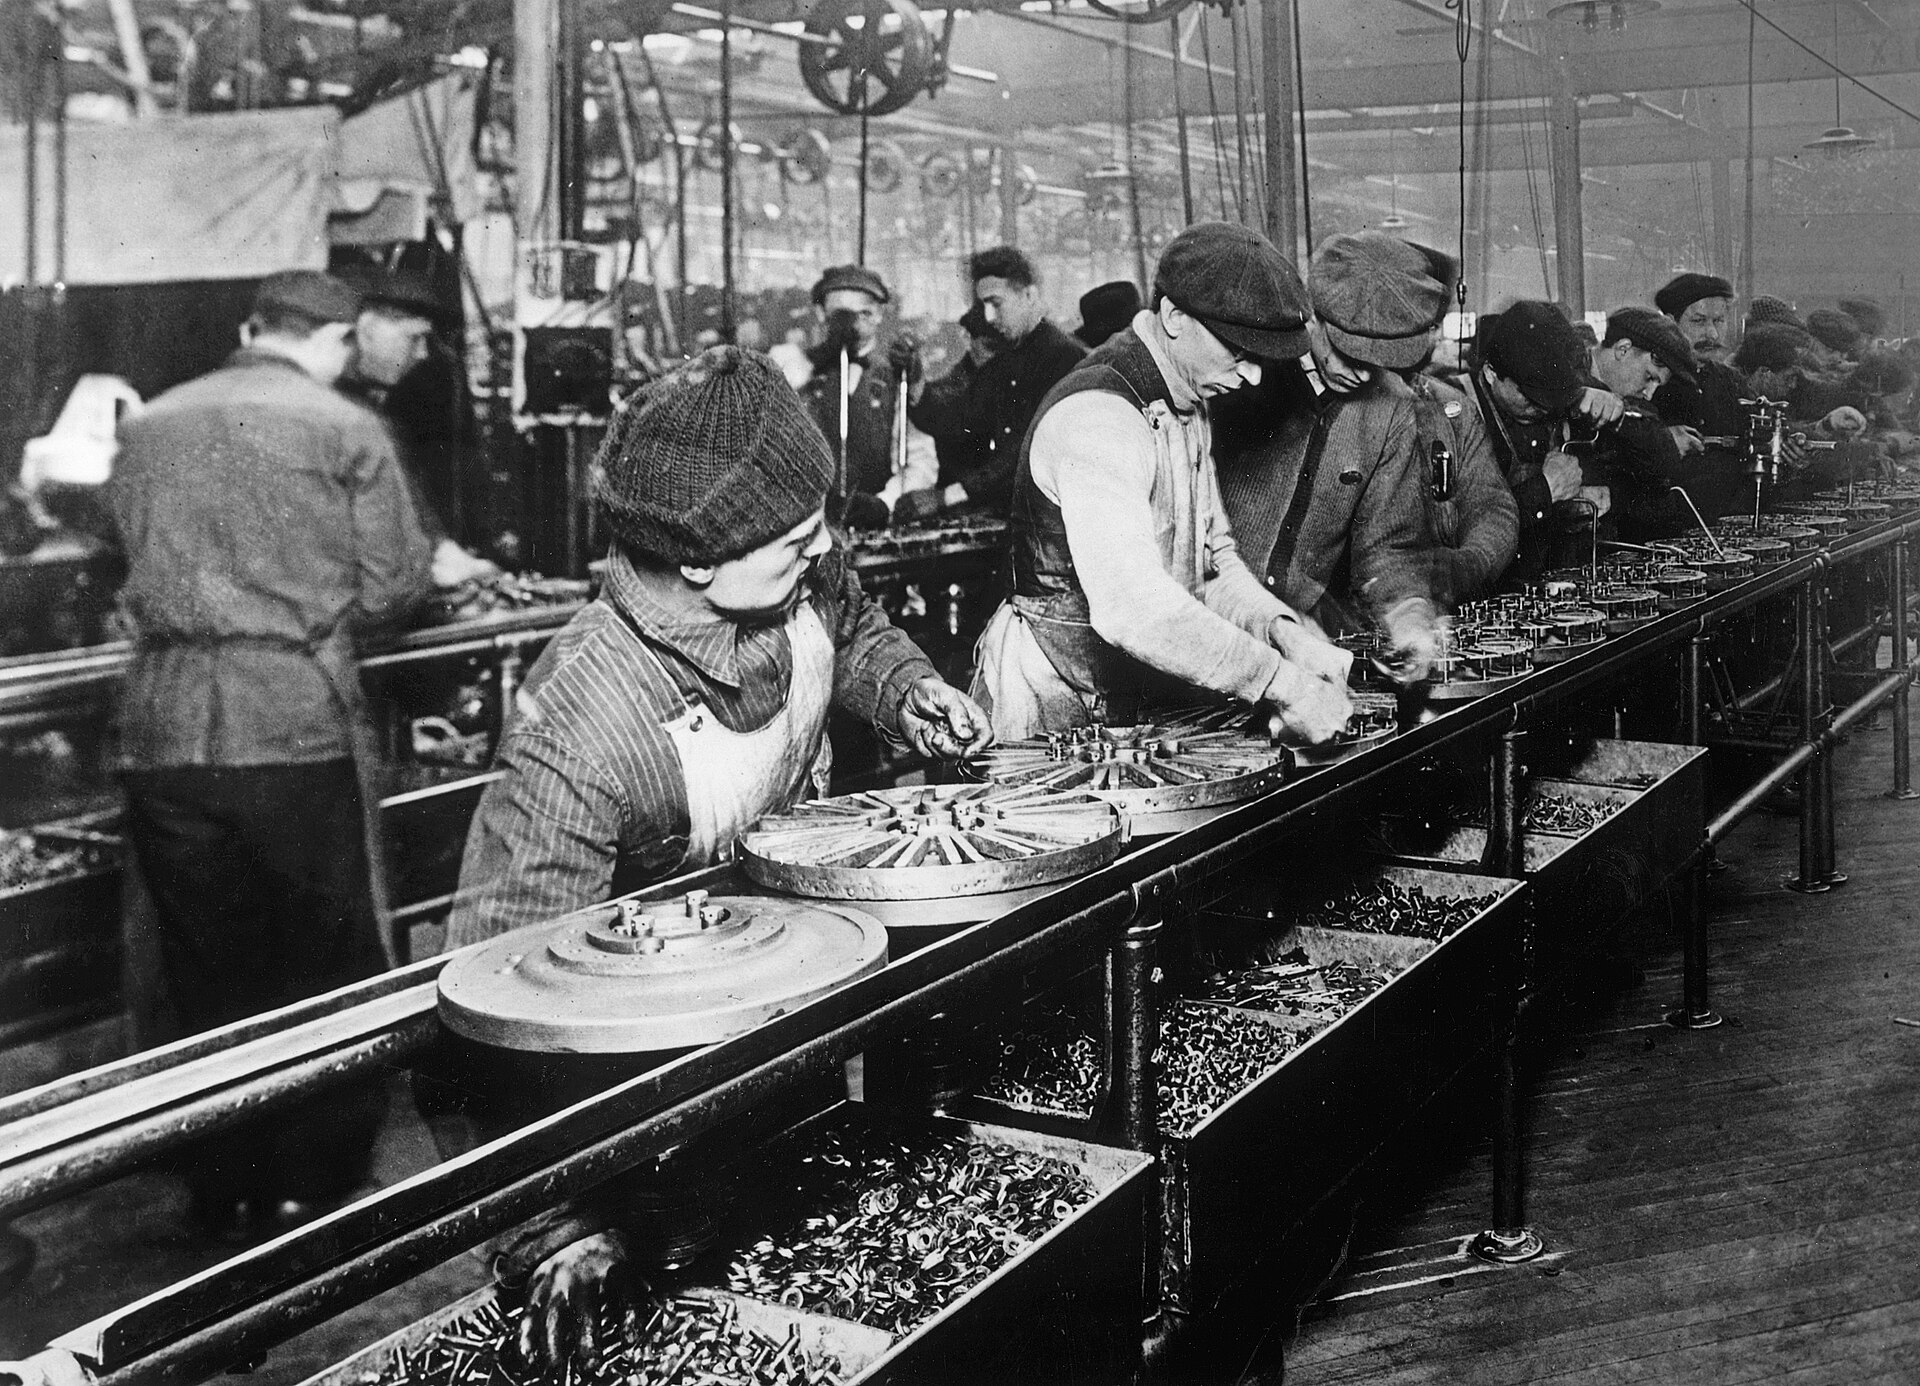
Lini perakitan Ford tahun 1913 1913
Lini perakitan bergerak, Ford Highland Park. Produksi massal memaksa pengawasan banyak titik dari satu tempat.
1920-an
Ruang kontrol masuk pabrik

Peralatan tidak lagi diawasi satu per satu di mesinnya.

1960-an
Transmitter pneumatik

Pengukuran dikirim sebagai tekanan udara ke panel.

Sesudahnya
3-15 psi ke 4-20 mA

Panel berkurang, fungsi pemantauan tetap. Aktuator tetap pneumatik.

Sumber gambar: "Ford assembly line, 1913" (Highland Park). Wikimedia Commons, domain publik. commons.wikimedia.org/wiki/File:Ford_assembly_line_-_1913_(restored).jpg

Dorongan pemusatan: keselamatan operator, konsistensi mutu, dan instrumen pneumatik yang intrinsik aman di area berbahaya.

Barco (2021); Control Engineering; Wikimedia Commons03 / 13
Sistem Kontrol Industri
02 · Arsitektur terpusat
Rantai sinyal

Dari lapangan ke panel, empat tahap

01 Elemen

Sensor lapangan

Tekanan, suhu, level, posisi.

↓
02 Transmitter

Pneumatik

Pengukuran jadi tekanan standar 3-15 psi.

04 Aktuator

Katup / silinder

Mengeksekusi koreksi di lapangan.

←
03 Controller

Panel terpusat

Bandingkan dengan setpoint, hitung koreksi.
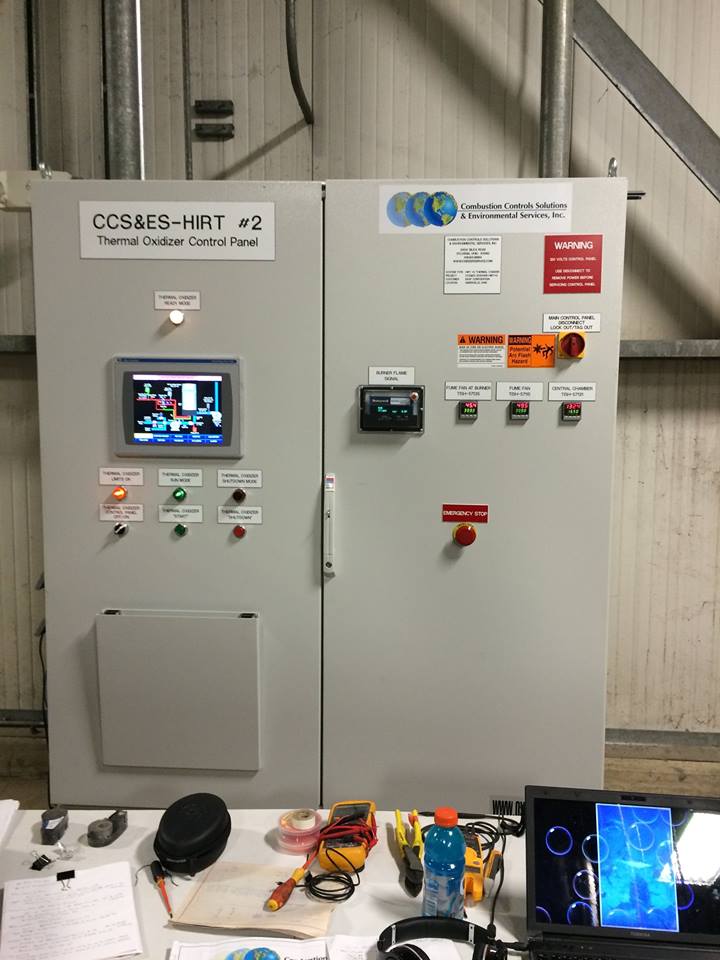
Panel kontrol industri dengan HMI dan instrumen Panel kontrol
Panel kontrol industri. HMI, lampu indikator, dan e-stop terkumpul di satu pintu panel.

Sumber gambar: "Control-panel-plc", Wikimedia Commons, lisensi CC BY-SA 4.0. commons.wikimedia.org/wiki/File:Control-panel-plc.jpg

Kenapa 3-15 psi: tekanan rendah aman untuk instrumen, dan 0 psi punya arti jelas, yaitu catu udara gagal. Batas arsitektur analog: satu titik satu jalur, akurasi turun karena jarak dan kebocoran.

Control Engineering; Festo (2019); Wikimedia Commons04 / 13
Sistem Kontrol Industri
03 · Rangkaian pneumatik
Diagram nyata dari buku ajar

Tiga control chain, satu unit suplai

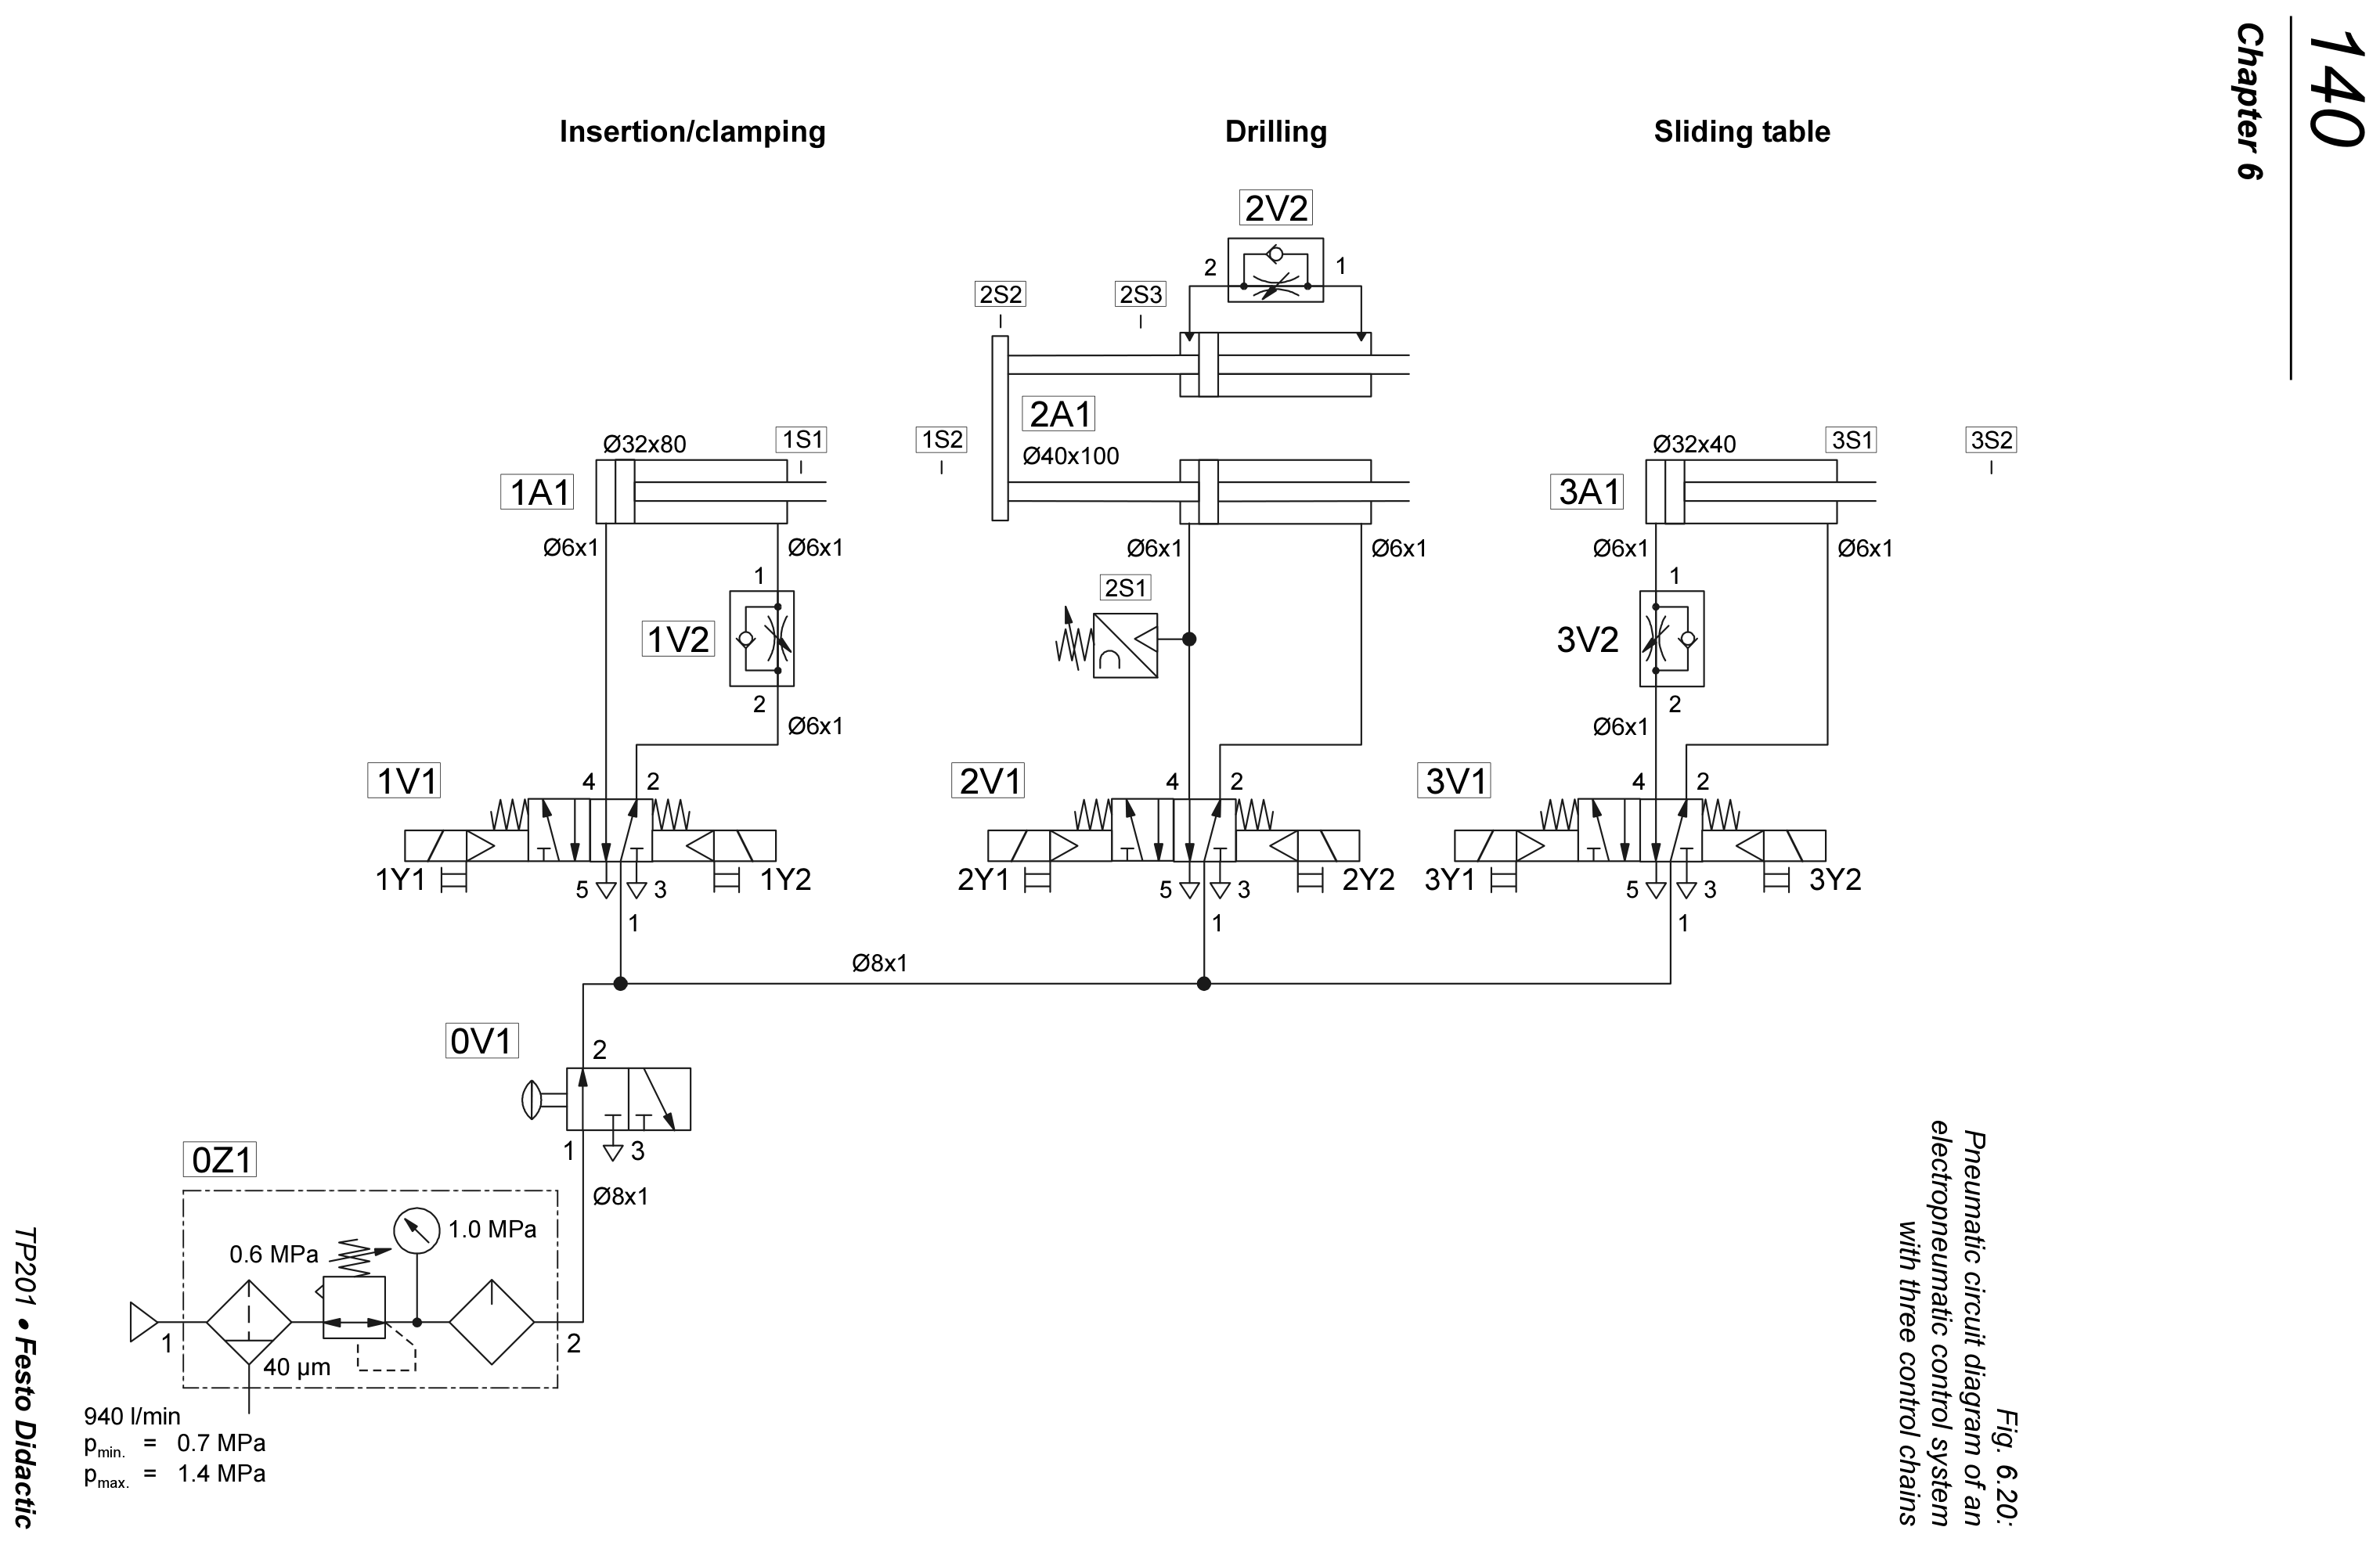
Diagram rangkaian pneumatik electropneumatic tiga control chain: Insertion/clamping, Drilling, Sliding table Festo TP201 · Fig. 6.20

Sumber gambar: Festo Didactic, Electropneumatics, Basic Level (TP201), Fig. 6.20, hlm. 140. Potongan langsung dari PDF. wm.umg.edu.pl/sites/default/files/zalaczniki/pneumatics_en.pdf

Fig. 6.20, Festo Didactic TP201. Chain 1 Insertion/clamping: silinder 1A1 Ø32x80, katup 5/2 1V1 dengansolenoid 1Y1/1Y2, flow control 1V2 meter-out, sensor posisi 1S1 dan 1S2. Chain 2 drilling, chain 3 sliding table. Suplai 0Z1 dengan filter 40 µm dan regulator, katup 0V1, jalur utama Ø8x1. Ketiga chain inilah yang di deck ini dipadatkan menjadi satu stasiun penjepit.

Festo Didactic, Electropneumatics Basic Level (TP201), Fig. 6.2005 / 13
Sistem Kontrol Industri
04 · Studi kasus
Objek bahasan

Stasiun penjepit benda kerja

Proses

Benda kerja diletakkan pada fixture, dijepit agar tidak bergeser, lalu mesin perakitan bekerja di atasnya.

  • Tanpa penjepit · benda bergeser, posisi baut meleset.
  • Tombol tunggal · satu tangan masih di area jepit.
  • Tanpa umpan balik · silinder macet tapi mesin tetap mulai.
4
silinder: 2 klem vertikal, 2 horizontal
4
sensor posisi, dua per silinder
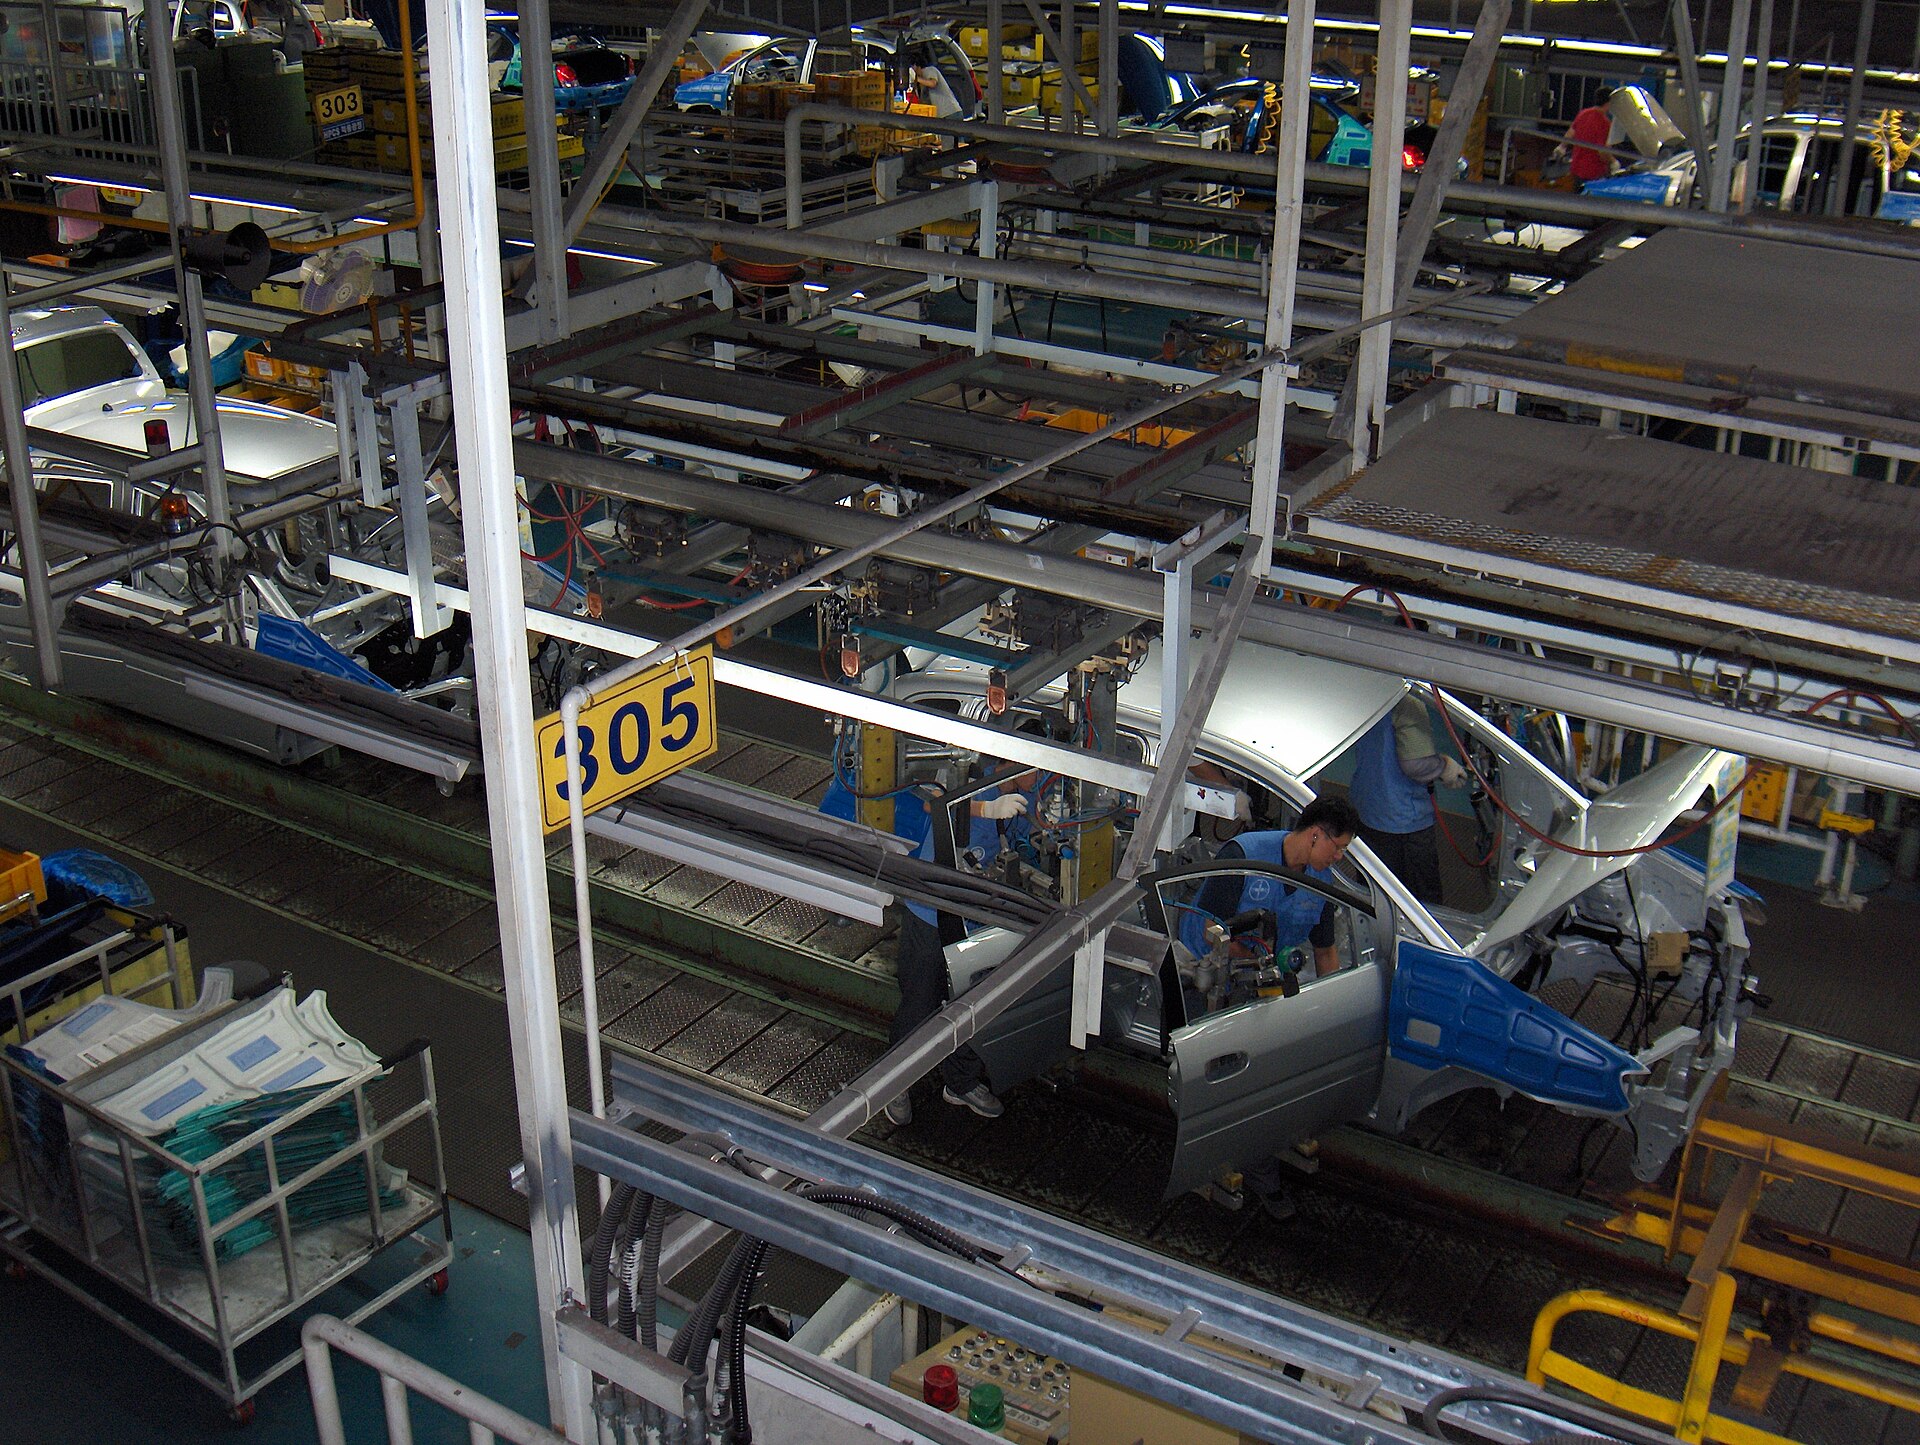
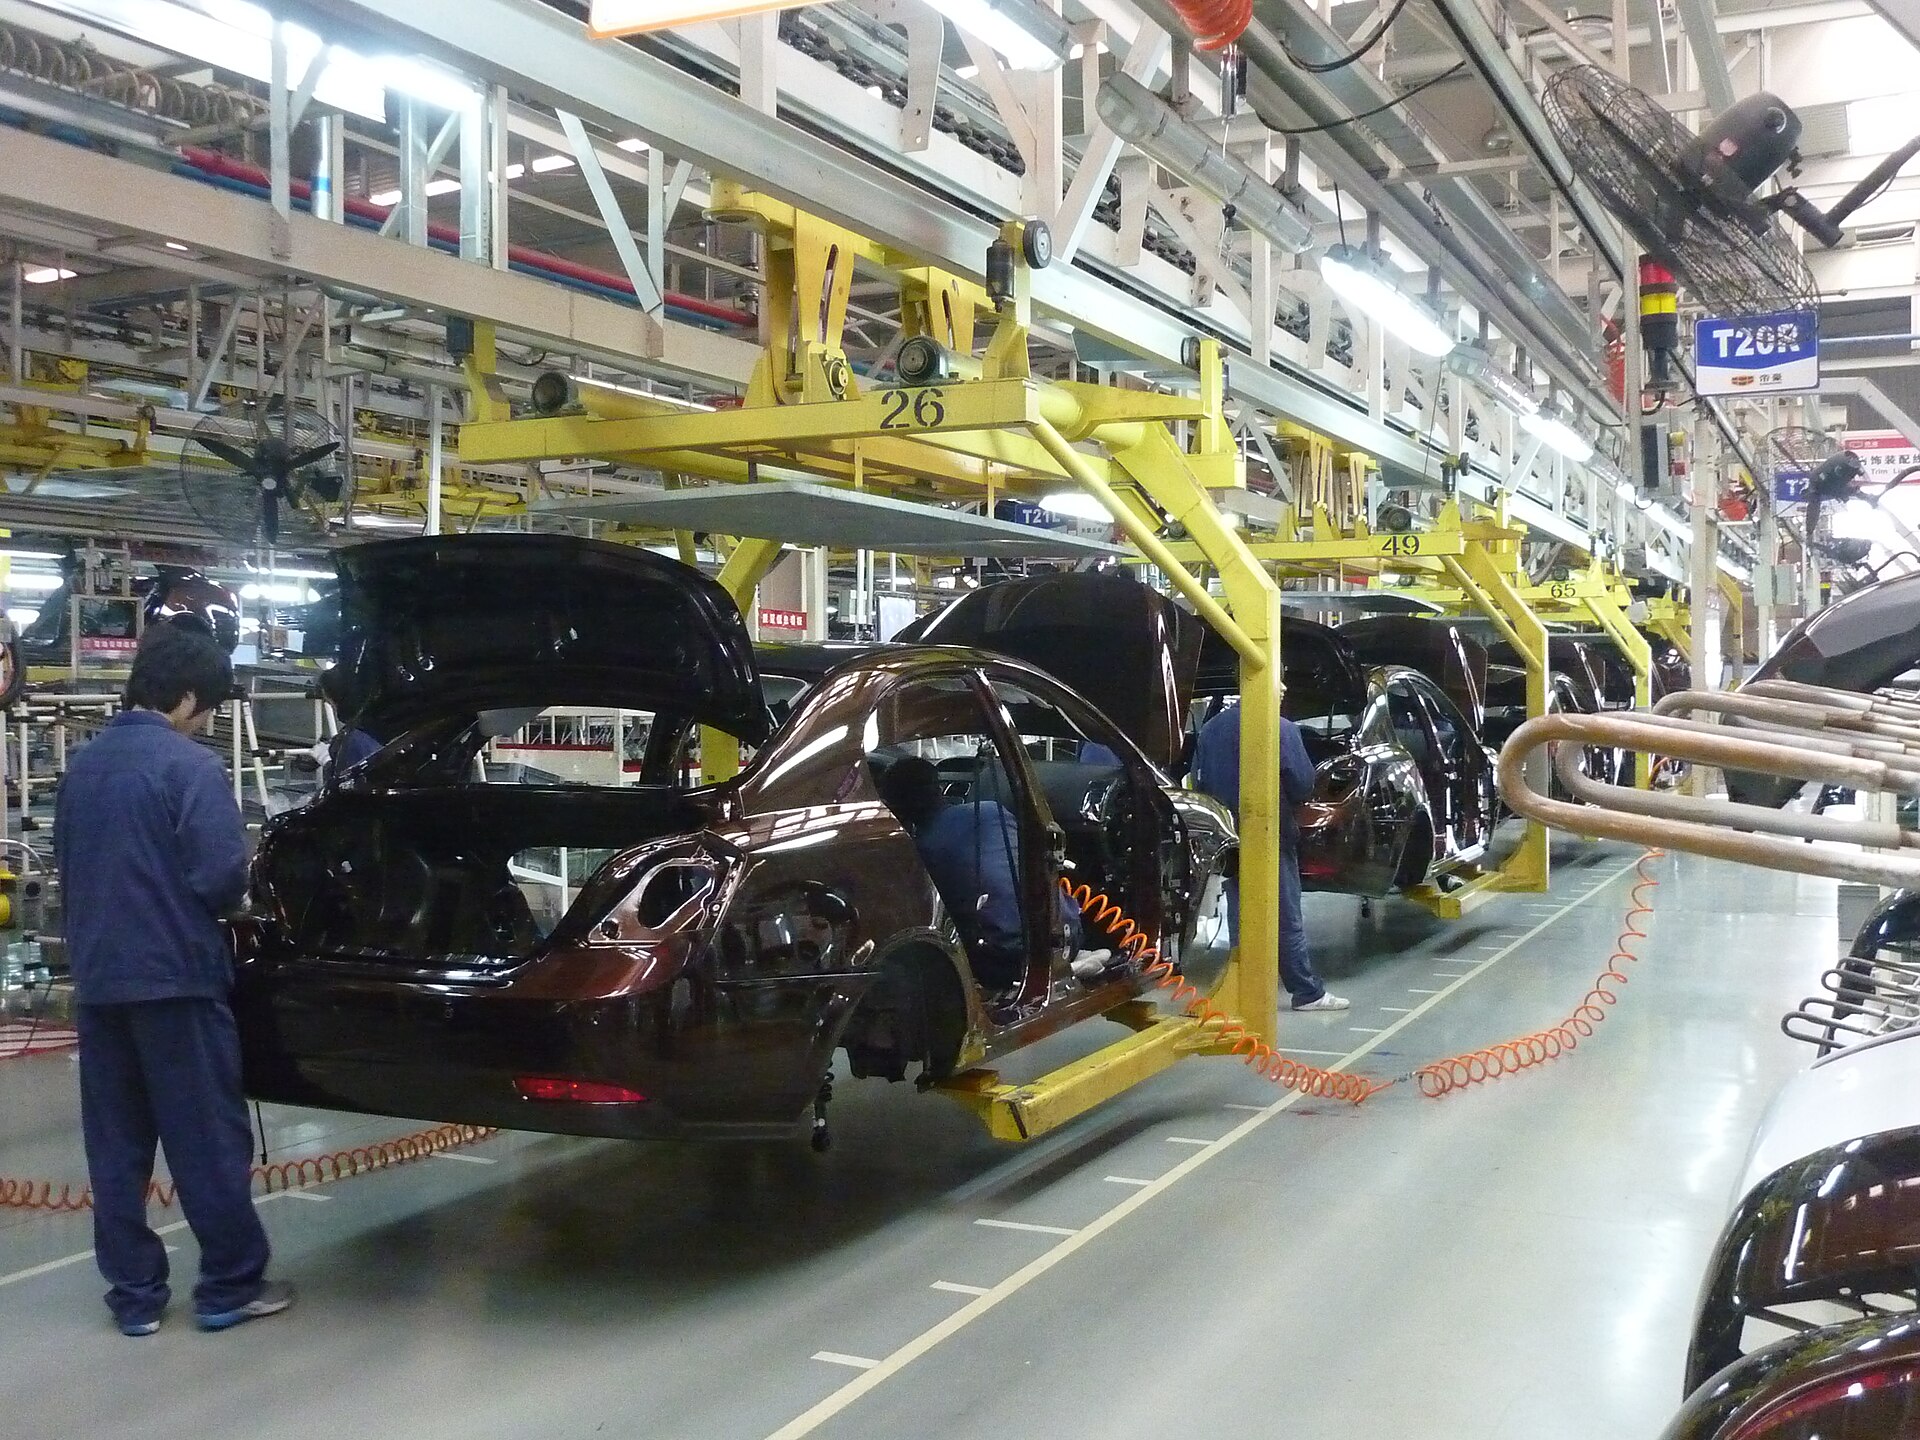
Lini perakitan mobil dengan stasiun bernomor dan pekerja Stasiun perakitan
Stasiun bernomor di lini perakitan. Bodi berhenti di satu posisi, dikerjakan, lalu pindah.

Sumber gambar: "Geely assembly line in Beilun, Ningbo", Wikimedia Commons, lisensi CC BY-SA 3.0. commons.wikimedia.org/wiki/File:Geely_assembly_line_in_Beilun,_Ningbo.JPG

Konfigurasi stasiun mengikuti struktur chain pada Fig. 6.20 slide sebelumnya.

ATS Industrial Automation; Wikimedia Commons06 / 13
Sistem Kontrol Industri
05 · Siklus kerja
Demonstrasi langsung

Tekan tombol, lihat mesinnya bekerja

BENDA KERJA MESIN KERJA SIAGA menunggu perintah S1/S2 silinder turun S3/S4 klem rapat FIXTURE
HMI · stasiun 4
Tekanan catu6.0 bar
Siklus selesai0
S1/S2 turuntidak aktif
S3/S4 rapattidak aktif
Gerakan diizinkanTIDAK
Urutan siklus
  1. Benda kerja terpasang
  2. Klem vertikal turun
  3. Klem rapat samping
  4. Mesin kerja jalan
  5. Klem lepas, benda keluar

Ini simulasi logika, bukan animasi dekoratif: mesin hanya bergerak bila S1/S2 dan S3/S4 aktif, sama seperti syarat pada diagram Festo Fig. 6.20.

Klik mulai siklus atau diagram07 / 13
Sistem Kontrol Industri
06 · Interlock keselamatan
Rancangan pengaman

Pengaman yang tidak bisa diakali

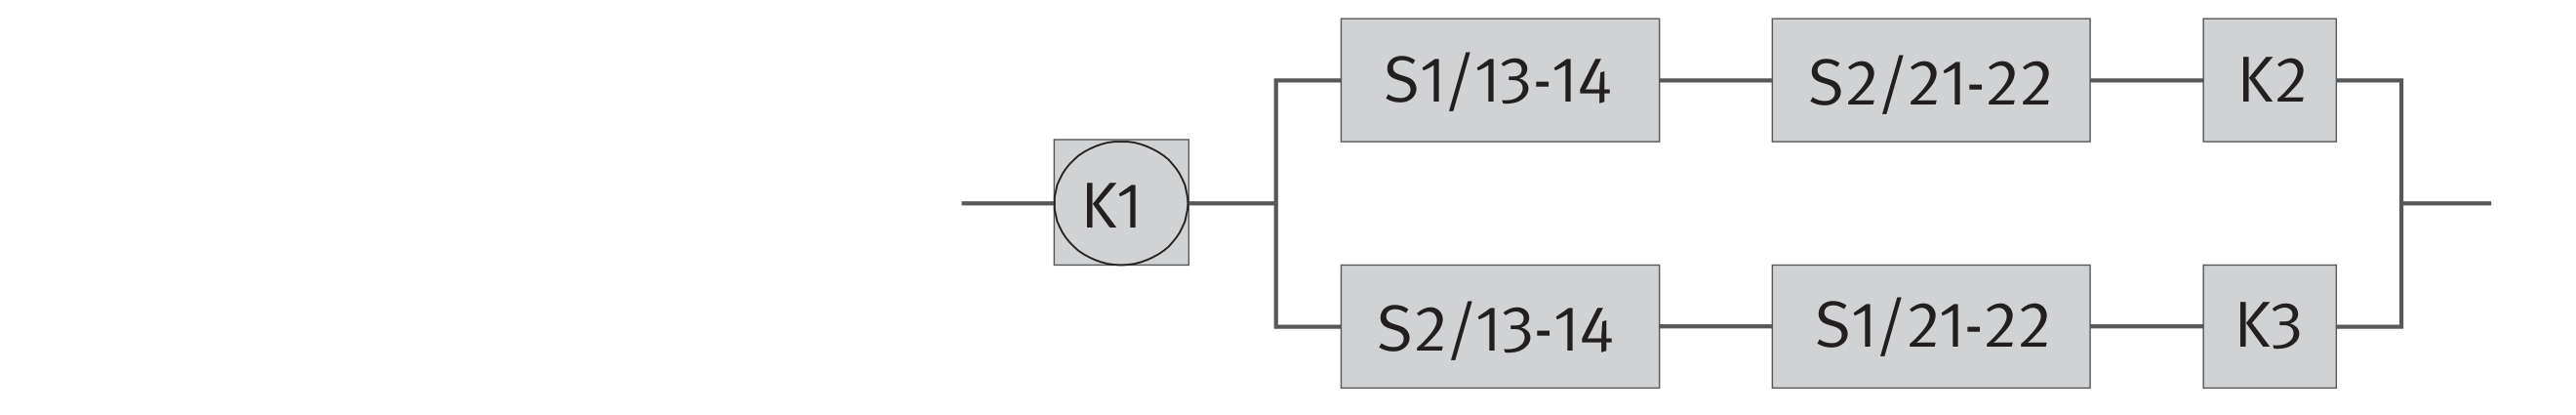
Rangkaian relay dua tangan: K1, kontak S1/S2, K2, K3 IFA Report 0217e · Contoh 35
Interlock 01

Dua tangan

Kedua tombol dalam jendela 0,5 detik.

Interlock 02

Anti tie-down

Tombol tertahan membatalkan siklus.

Interlock 03

Sensor posisi

Mesin hanya bila S1/S2 dan S3/S4 aktif.

Interlock 04

Monitoring waktu

Langkah lewat batas berarti klem gagal.

Sumber gambar: IFA (Institut für Arbeitsschutz), Functional safety of machine controls, IFA Report 0217e (2019), Contoh 35, hlm. 231. Potongan langsung dari PDF. dguv.de/medien/ifa/en/pub/rep/pdf/reports-2019/report0217e/rep0217e.pdf

Rangkaian dua kanal: setiap kanal memuat satu kontak NO dan satu NC dari tiap tombol, sehingga satu tombol saja tidak bisa mengenergisasi K2 atau K3. Contoh 35 dinilai Category 4, PL e.

Tekan kedua tombol. Satu tombol saja akan mengunci siklus. TOMBOL KIRI3/2 valve TOMBOL KANAN3/2 valve & interlock logika 5/2
Status: menunggu
tekan salah satu tombol untuk melihat penolakan
IFA Report 0217e (2019), Contoh 35; ISO 13849-1; EN 574/ISO 1385108 / 13
Sistem Kontrol Industri
08 · Simulasi blok diagram
Dari tombol ke gerakan

Tekan tombol, ikuti sinyalnya

01 MasukanTombol dua tanganbelum aktif
→
02 LogikaInterlock ANDmenunggu
→
03 Katup5/2 solenoid0 bar
→
04 AktuatorSilinder Ø320 mm
→
05 EfekBenda terjepitbelum
MASUKAN LOGIKA KATUP 5/2 AKTUATOR S1 S2 & 5/2 solenoid SILINDER BENDA tekan tombol untuk memulai
Efek di lapangan
  • Pilot air mengalir ke katup
  • Silinder maju, rod 40 mm
  • Benda kerja terjepit
  • Mesin kerja diizinkan
LOG SINYAL
00:00 sistem siaga
2 kanal
tombol S1 dan S2, keduanya wajib aktif
6 bar
tekanan pilot ke katup 5/2
40 mm
langkah silinder penjepit
< 200 ms
tunda interlock wajib, ISO 13851

Satu tombol tidak cukup: gerbang AND baru mengeluarkan sinyal bila S1 dan S2 aktif bersamaan. Itu sebabnya katup tidak bergerak walau tombol sudah ditekan.

Simulasi blok diagram · ISA-5.1 / ISO 1385109 / 13
Sistem Kontrol Industri
08 · Justifikasi
Data dari jurnal

Gaya jepit dan tekanan, bukan asumsi

Grafik torsi penjepitan terhadap celah pada beberapa tekanan Machines 2023, Fig. 11
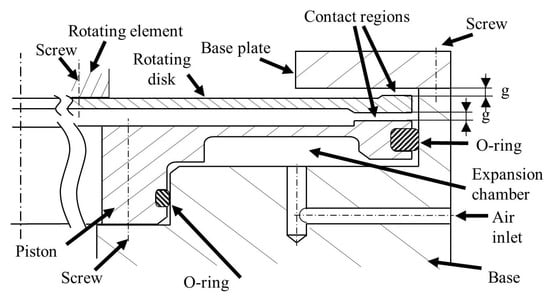
Skema sistem penjepitan pneumatik Machines 2023, Fig. 1

Sumber Fig. 11: Li et al., Machines 2023, 11(2), 207, CC BY 4.0. doi.org/10.3390/machines11020207

Torsi jepit sebagai fungsi celah pada beberapa tekanan kerja. Hubungannya tidak linier, jadi gaya jepit tidak boleh hanya diperkirakan dari tekanan catu.

Sumber Fig. 1: Li et al., Machines 2023, 11(2), 207, CC BY 4.0. doi.org/10.3390/machines11020207

Skema sistem penjepitan pneumatik yang dianalisis dalam artikel. Terlihat jalur udara, piston, dan permukaan penjepit.

4 bar
tekanan rendah, torsi jepit lebih kecil
6 bar
tekanan tinggi, torsi naik, defleksi naik
0,1 mm
celah uji pada grafik Fig. 11
2 desain
dibandingkan pada tiap tekanan

Kesimpulan justifikasi: otomasi dipilih karena interlock tidak bisa dijamin manusia secara konsisten, dan cacat jepit lebih murah dicegah di stasiun daripada dibongkar di akhir lini.

Machines 2023, 11(2), 207, CC BY 4.0; AMD Machines (takt time)10 / 13
Sistem Kontrol Industri
09 · Mode kegagalan
Keandalan

Yang paling sering rusak

GejalaPenyebabTindakan
Langkah lambatBocor jalur pilot, filter kotorUji kebocoran, ganti filter
Klem turun sendiriKatup aus, pegas lemahGanti katup, pasang pengaman ganda
Siklus mulai sendiriTombol macet, tanpa anti tie-downGanti tombol, tambah pembatalan
Jepit terlalu kuatTekanan naik, regulator gagalRegulator per stasiun, alarm tekanan
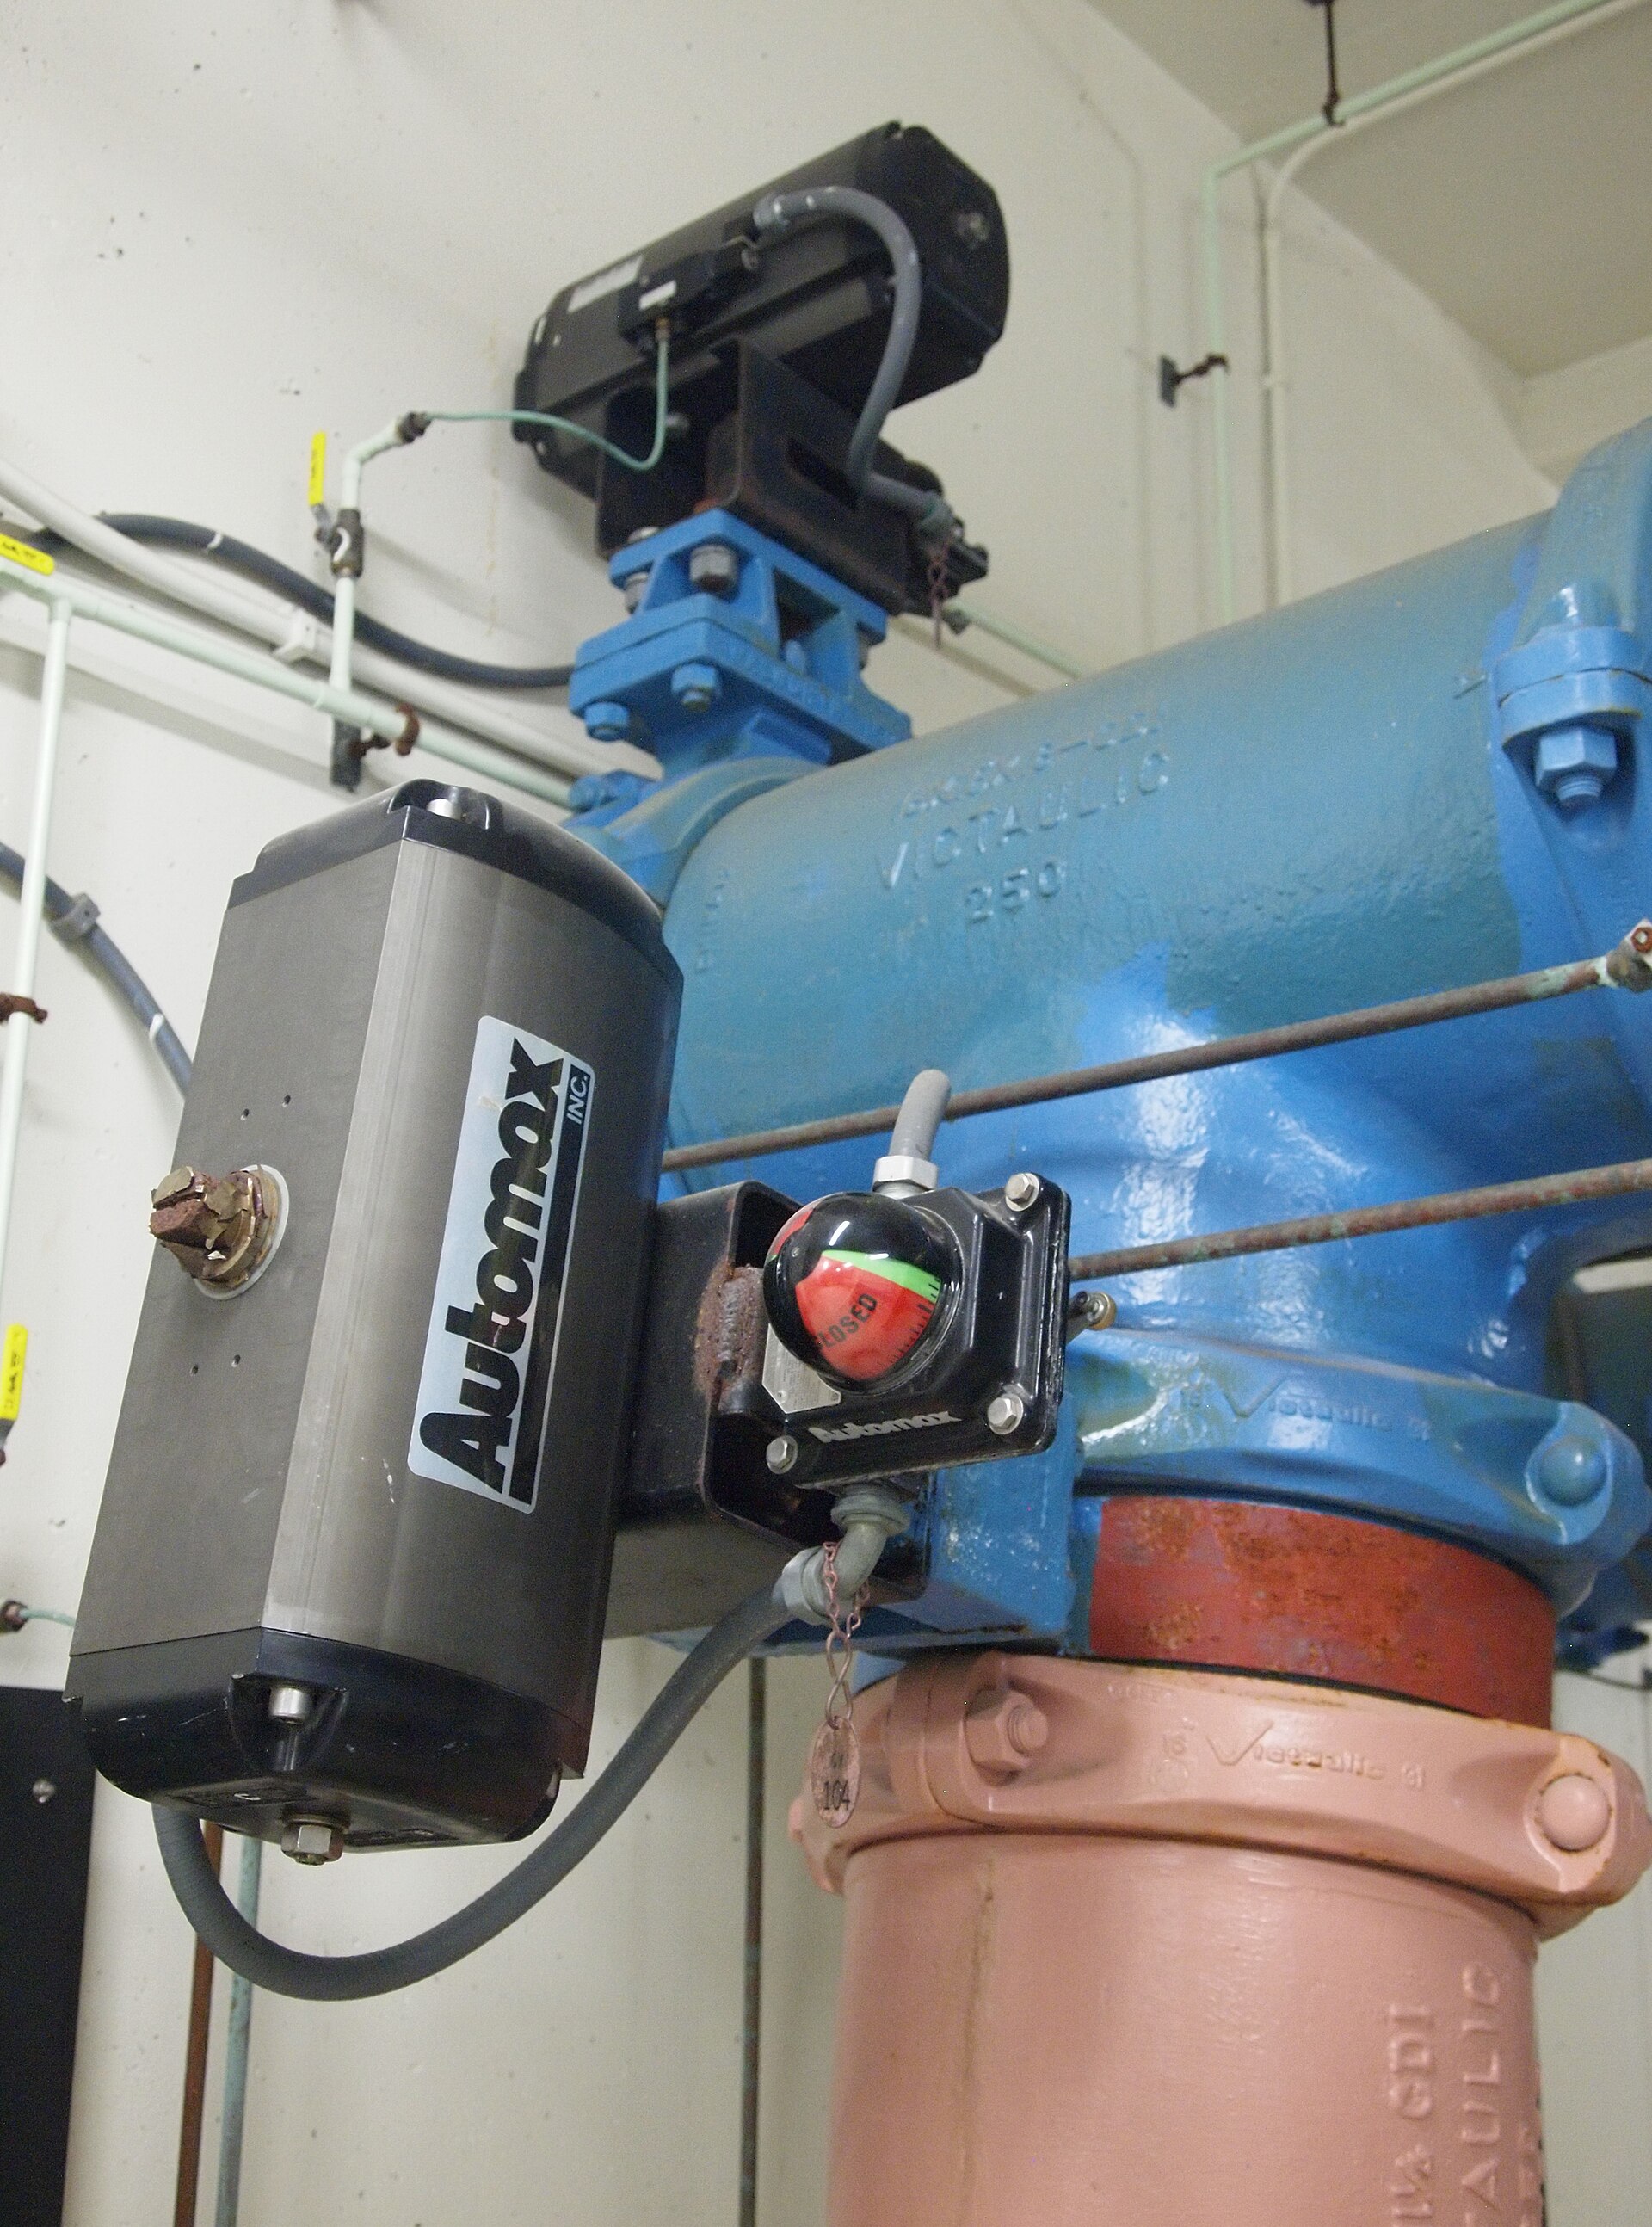
Aktuator pneumatik rotary rack and pinion pada katup Aktuator pneumatik
Aktuator rotary pneumatik pada katup. Indikator posisi mekanis di depan, jalur udara masuk di bawah.

Sumber gambar: "Pneumatic Rack and Pinion Actuators", Wikimedia Commons, lisensi CC BY-SA 3.0. commons.wikimedia.org/wiki/File:Pneumatic_Rack_and_Pinion_Actuators.JPG

Preventif: udara bersih dan kering, uji interlock tiap awal shift, perawatan berbasis jumlah siklus, catat tren tekanan.

Control Engineering; Festo (2019); Wikimedia Commons11 / 13
Sistem Kontrol Industri
Penutup
Selesai

Terima kasih

Pneumatic control room bukan sekadar sejarah panel berjarum. Prinsipnya tetap dipakai: satu tempat memantau, logika yang tidak bisa diakali, aktuator cepat di lapangan.

Nama / NIM12 / 13
Sistem Kontrol Industri
Daftar pustaka
Referensi

Daftar pustaka

[1]Festo Didactic. Electropneumatics, Basic Level (TP201). Denkendorf: Festo Didactic GmbH & Co. KG, 2015. Fig. 6.20, hlm. 140.wm.umg.edu.pl/sites/default/files/zalaczniki/pneumatics_en.pdf
[2]IFA. Functional Safety of Machine Controls: Application of EN ISO 13849. IFA Report 0217e. Berlin: DGUV, 2019. Contoh 35, hlm. 231.dguv.de/medien/ifa/en/pub/rep/pdf/reports-2019/report0217e/rep0217e.pdf
[3]Li, Y. dkk. “Design and Optimization of a Pneumatic Clamping System”. Machines, vol. 11, no. 2, 2023, artikel 207.doi.org/10.3390/machines11020207
[4]ISO. ISO 13849-1:2015 — Safety of machinery, Safety-related parts of control systems, Part 1: General principles for design. Jenewa: ISO, 2015.doi.org/10.3403/30224909
[5]ISO. ISO 13851:2019 — Safety of machinery, Two-hand control devices, Principles for design and selection. Jenewa: ISO, 2019.doi.org/10.3403/30365749
[6]Festo AG. Guideline for Functional Safety in Pneumatics. Esslingen: Festo, 2019.media.festo.com/media/297666_documentation.pdf
[7]Control Engineering. “Pneumatic Control: Not Dead Yet”. 2021.controleng.com/pneumatic-control-not-dead-yet/
[8]AMD Machines. “Assembly Line Balancing for Optimal Efficiency”.amdmachines.com/blog/assembly-line-balancing-for-optimal-efficiency/
[9]Wikimedia Commons. “Hyundai car assembly line”. CC BY 2.5.commons.wikimedia.org/wiki/File:Hyundai_car_assembly_line.jpg
[10]Wikimedia Commons. “Ford assembly line, 1913 (restored)”. Domain publik.commons.wikimedia.org/wiki/File:Ford_assembly_line_-_1913_(restored).jpg
[11]Wikimedia Commons. “Control-panel-plc”. CC BY-SA 4.0.commons.wikimedia.org/wiki/File:Control-panel-plc.jpg
[12]Wikimedia Commons. “Geely assembly line in Beilun, Ningbo”. CC BY-SA 3.0.commons.wikimedia.org/wiki/File:Geely_assembly_line_in_Beilun,_Ningbo.JPG
[13]Wikimedia Commons. “Pneumatic Rack and Pinion Actuators”. CC BY-SA 3.0.commons.wikimedia.org/wiki/File:Pneumatic_Rack_and_Pinion_Actuators.JPG
[14]Barco. The Evolution of the Control Room. Kortrijk: Barco, 2021.barco.com